- 실제 로봇 특성 반영한 시뮬레이션 모델 첫 공개…연구자·개발자 대상 핵심 기술 순차 개방
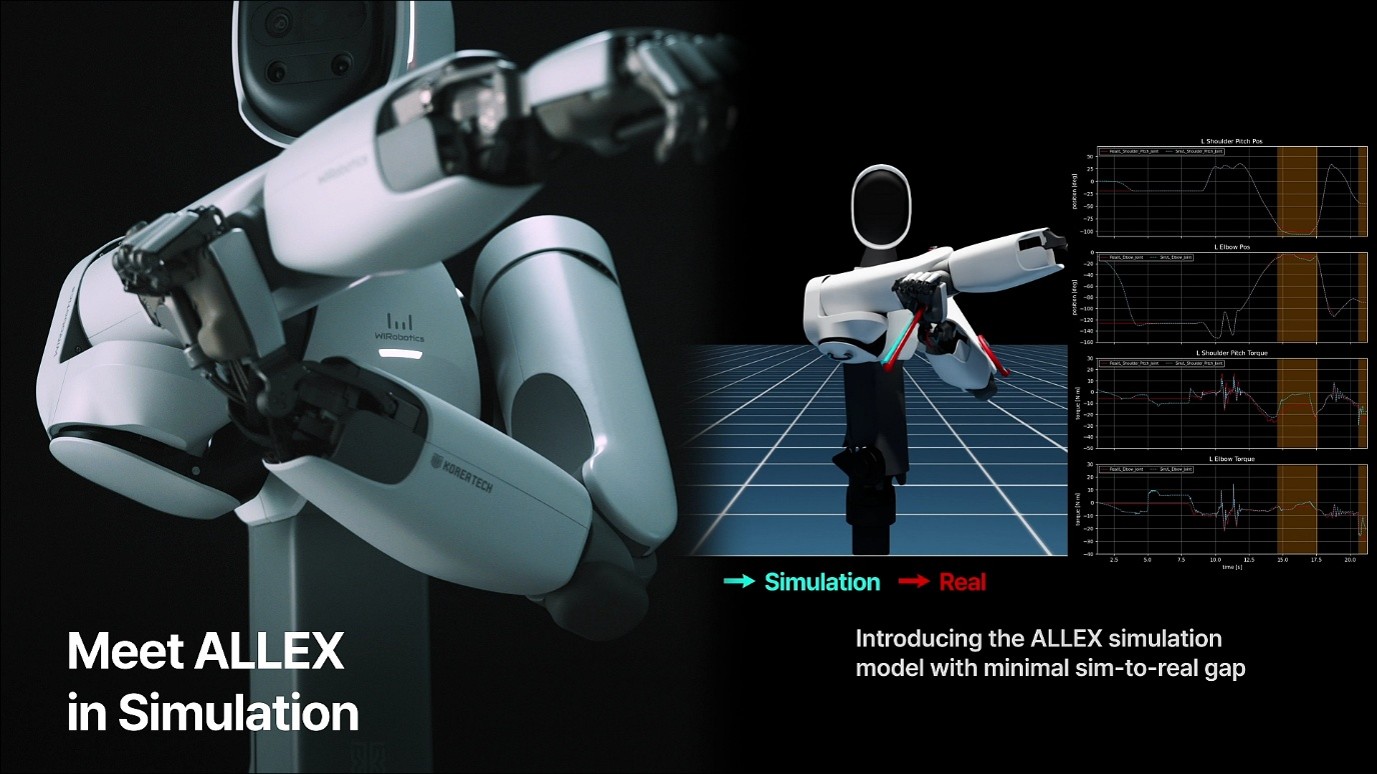
위로보틱스가 피지컬 AI 개발 생태계 구축을 위한 기술 공개 로드맵의 첫 단계를 시작하고, 첫 번째 공개 기술로 휴머노이드 'ALLEX(알렉스)'의 시뮬레이션 모델과 Sim-to-Real 검증 결과를 공개했다. 실제 로봇의 물리적 특성을 반영한 시뮬레이션 모델을 기반으로 하드웨어 없이도 ALLEX 제어와 AI 학습, 검증을 수행할 수 있도록 지원한다.
하드웨어 없이 AI 학습·검증 지원
최근 글로벌 로봇 산업에서는 현실 세계를 인식하고 판단해 행동하는 피지컬 AI가 차세대 핵심 기술로 주목받고 있다. 휴머노이드 개발에서는 실제 로봇의 특성을 반영한 시뮬레이션 환경에서 AI를 학습하고 검증하는 방식으로 빠르게 전환되고 있다. 위로보틱스는 이런 개발 환경을 연구자와 개발자에게 개방하기 위해 핵심 기술 공개를 시작했다. 실제 하드웨어를 사용하기 어려운 개발 초기 단계에도 시뮬레이션 환경에서 다양한 알고리즘과 AI 모델을 연구하고 검증할 수 있도록 지원한다.
Sim-to-Real 오차 줄인 ALLEX 모델
이번에 공개한 ALLEX 시뮬레이션 모델은 실제 로봇과 시뮬레이션 간 차이(Sim-to-Real Gap)를 줄이는 데 초점을 맞췄다. 실제 ALLEX의 높은 역구동성과 힘 투명성을 시뮬레이션 모델에 정밀하게 반영했으며, 실제 로봇의 물리적 특성이 시뮬레이션에 그대로 반영되는 Real-to-Sim 특성도 구현했다.
이를 통해 개발자와 연구자는 실제 하드웨어 없이 ALLEX 기반 제어와 AI 학습, 합성 데이터 생성 연구를 수행할 수 있다. 모델은 MuJoCo용 MJCF, Isaac Sim용 USD, ROS용 URDF 형식으로 제공해 다양한 로봇 개발 환경에서 활용할 수 있도록 했다.
핵심 기술 단계적으로 공개
이번 공개는 위로보틱스가 추진하는 피지컬 AI 기술 공개 로드맵의 첫 단계다. 앞으로 휴머노이드 개발 과정에서 확보한 핵심 기술을 순차적으로 공개하며 피지컬 AI 개발 생태계를 확대할 계획이다. 위로보틱스는 실제 로봇과 시뮬레이션 환경의 정합성을 검증한 기술 데모 영상도 공식 유튜브 채널을 통해 공개했다. 영상에서는 실제 동작과 시뮬레이션 결과를 비교하고 기술 구현 과정과 검증 내용을 확인할 수 있다.
위로보틱스 김용재 대표는 "휴머노이드 로봇 개발에서 시뮬레이션 모델은 학습과 검증, 합성 데이터 생성의 핵심 기반이며, 실제 로봇의 특성을 반영한 시뮬레이션 환경을 통해 개발자가 알고리즘을 빠르게 검증하고 하드웨어 적용 가능성을 높일 수 있다"고 밝히고, "올해 말 ALLEX 연구용 플랫폼을 공급할 예정이며, 실제 하드웨어 보급 이전부터 ALLEX 기반 연구를 시작해 연구 결과를 실제 로봇에 적용하는 개발 생태계를 확대하겠다"고 덧붙였다
#위로보틱스 #ALLEX #알렉스 #피지컬AI #SimToReal #RealToSim #휴머노이드 #MuJoCo #IsaacSim #ROS #시뮬레이션모델


